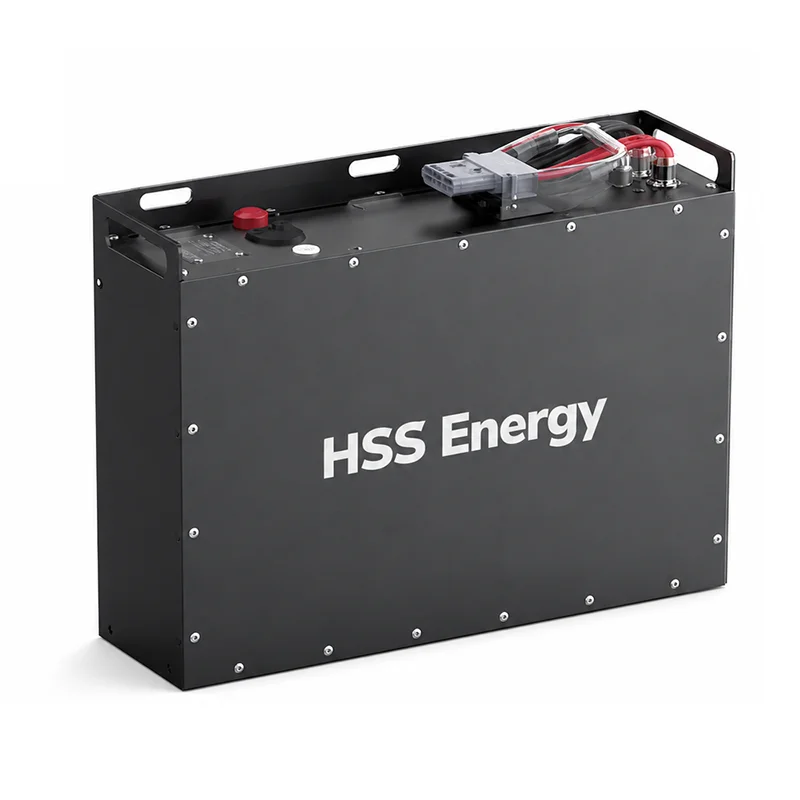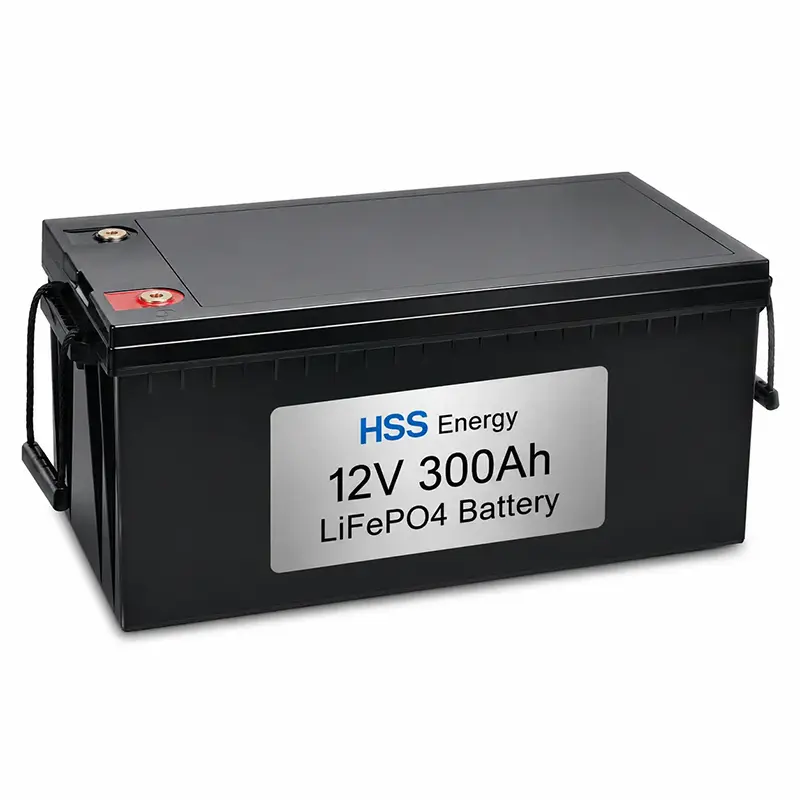
Ett AGV eller mobilt robotbatteri måste göra mer än att uppfylla ett spännings- och kapacitetsmål. Körtid, accelerationsström, laddningsfönster, batteriutrymmesdimensioner, kommunikation med fordonskontrollern och driftschemat påverkar alla den slutliga packdesignen. HSS Energy utvecklar projektbaserade litiumbatterisystem för AGV, AMR och mobil robotutrustning, med elektriska, mekaniska och kommunikationsparametrar bekräftade mot applikationen.
|
Applikationsfokus |
Batterikemi |
Laddar |
Integration |
|
AGV / AMR / mobil robotik |
LiFePO4 referensplattform |
Manuell / docka / möjlighetsladdning per projekt |
CAN / RS485 och projektdefinierade gränssnitt |
Två AGV:er som använder samma nominella spänning kan kräva mycket olika batteripaket. Ett lätt lager AMR kan fungera med måttlig ström under långa perioder, medan en transport AGV kan ha korta högströmshändelser under acceleration, lyft eller sluttning. Batteriet måste därför definieras från arbetscykeln.
|
Ingenjörsingång |
Vad det bestämmer |
|
Fordonets driftspänning |
Seriekonfiguration och laddarspänning |
|
Genomsnittlig belastning och drifttimmar |
Krävd användbar energi och körtid |
|
Toppbelastning och topplängd |
BMS-, cell-, kabel- och kontaktströmmöjlighet |
|
Batterifack / monteringsutrymme |
Kapslingsstorlek, terminalposition och mekanisk layout |
|
Laddningsfönster |
Laddström och laddstrategi |
|
Fordonskontroller |
Kommunikationsprotokoll och signalkartläggning |
|
Driftmiljö |
Temperatur, kapsling och skyddskrav |
Följande konfiguration är baserad på de medföljande HSS-referensdata. Parametrar som inte är fixerade i källmaterialet förblir projektbekräftade istället för att tilldelas generiska värden.
|
Parameter |
HSS Referenskonfiguration / Projektbekräftelse |
|
Marknadsspänningsklass |
24V-klass |
|
Nominell spänning |
25,6V |
|
Konfiguration |
8S LiFePO4 |
|
Kapacitet |
60 Ah |
|
Nominell energi |
1.536 kWh |
|
Upper Charge Reference |
29,2V (8 × 3,65V); slutlig laddarprofil projektbekräftad |
|
Laddningsmetod |
CC-CV; manuell / docka / möjlighetsdebitering per projekt |
|
Kontinuerlig / toppström |
Projektbekräftad från AGV-last och topplängd |
|
Kommunikation |
CAN / RS485 projektvalbar; kartläggning bekräftad av projekt |
|
Kapsling / Vikt |
Projektbekräftad efter granskning av batterifack |
|
Kontakt / Pinout |
Projektkonfigurerad |
Enbart kapacitet definierar inte om en AGV kan genomföra ett skift. Energibehovet bör uppskattas från den verkliga driftscykeln, inklusive färd, tomgångstid, acceleration, lyft- eller verktygslaster och laddningsmöjligheter. Toppström bör kontrolleras separat från genomsnittlig energiförbrukning.
|
Storleksfråga |
Ingenjörskontroll |
|
Hur länge måste AGV:n fungera mellan laddningarna? |
Beräkna användbar energi från arbetscykeln snarare än nominell kapacitet ensam |
|
Vad är den normala löpströmmen? |
Kontrollera termisk belastning och kontinuerligt urladdningsbehov |
|
Vilken är den högsta kortvariga strömmen? |
Bekräfta cell-, BMS-, kabel- och kontaktkapacitet |
|
Hur länge varar toppen? |
Skilj korta accelerationstoppar från ihållande hög belastning |
|
Kan AGV:n ladda under raster? |
Möjlighetsladdning kan minska den erforderliga energin ombord |
|
Hur mycket reserv krävs? |
Ställ in SOC-driftfönstret efter rutt och laddningssäkerhet |
Laddningsstrategi är en del av batteridesignen. Den medföljande 24V-klassreferensen stöder en CC-CV-laddningsmetod, medan den fysiska laddningsmetoden väljs av projekt. Beroende på AGV-system kan laddningen vara manuell, dockningsbaserad eller arrangerad som möjlighetsladdning under schemalagda stopp.
· Manuell laddning: lämplig där fordon kan tas ur drift under en definierad laddningsperiod.
· Dockningsladdning: laddningsgränssnitt och kontrolllogik är anpassade till dockningsarrangemanget.
· Möjlighetsladdning: korta laddningsperioder kan införlivas i driftschemat där laddaren, batteriet och ruttstrategin stödjer det.
· Slutlig laddningsström, kontakt/kontaktdesign och kontrollsignaler måste bekräftas med laddningsutrustningen och fordonskontrollen.
För AGV- och robotprojekt är BMS inte bara en skyddsanordning. Den kan också ge driftsinformation till fordonsstyrenheten. Den medföljande referensen stöder projektvalbar CAN- eller RS485-kommunikation, med protokollmappning bekräftad för projektet.
|
BMS / Gränssnittsartikel |
Projektroll |
|
Spännings-, ström- och temperaturövervakning |
Batteridriftstatus och skyddsingång |
|
Överladdning / överladdningsskydd |
Förhindrar drift utanför konfigurerade batterigränser |
|
Överström/kortslutningsskydd |
Reagerar på onormala elektriska förhållanden |
|
Temperaturskydd |
Styr driften när temperaturen överskrider konfigurerade gränser |
|
SOC-data |
Stöder indikering av återstående energi och laddningsbeslut där de har implementerats |
|
CAN / RS485 |
Fordon/BMS-kommunikation enligt det bekräftade protokollet |
|
Protokollkartläggning |
Signaldefinitioner och kommunikationsbeteende bekräftade med kunden |
AGV-batterier är ofta begränsade av ett befintligt batterifack. Kapslingens mått, handtagsposition, kabelutgång, anslutningsplats och serviceåtkomst bör därför ses över innan den mekaniska konstruktionen fryses. Den medföljande referensen lämnar kapsling, vikt, kontakt och stift öppna för projektbekräftelse.
· Dimensioner för batterifack och monteringspunkter
· Metall eller annan projektlämplig kapsling
· Anslutnings- och kabelval enligt ström och fordonsgränssnitt
· Terminalens/kontaktens läge och kabelutgångsriktning
· Display eller statusgränssnitt vid behov
· Krav på serviceåtkomst, lyft och utbyte
· Projektspecifik etikett och identifiering
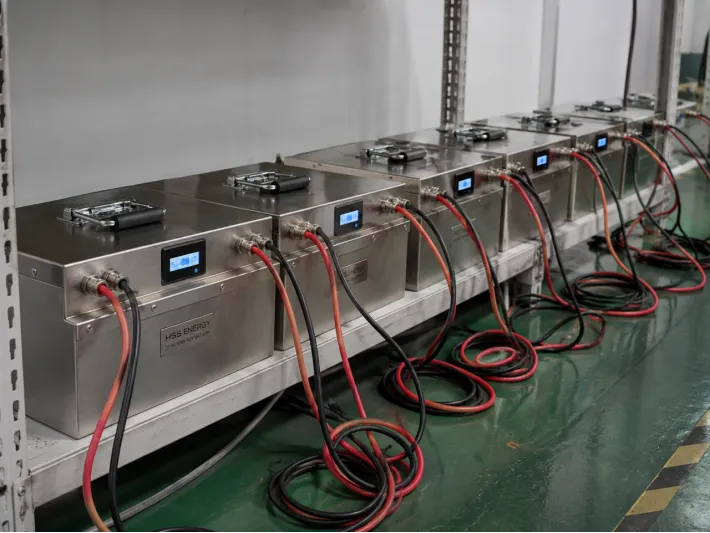
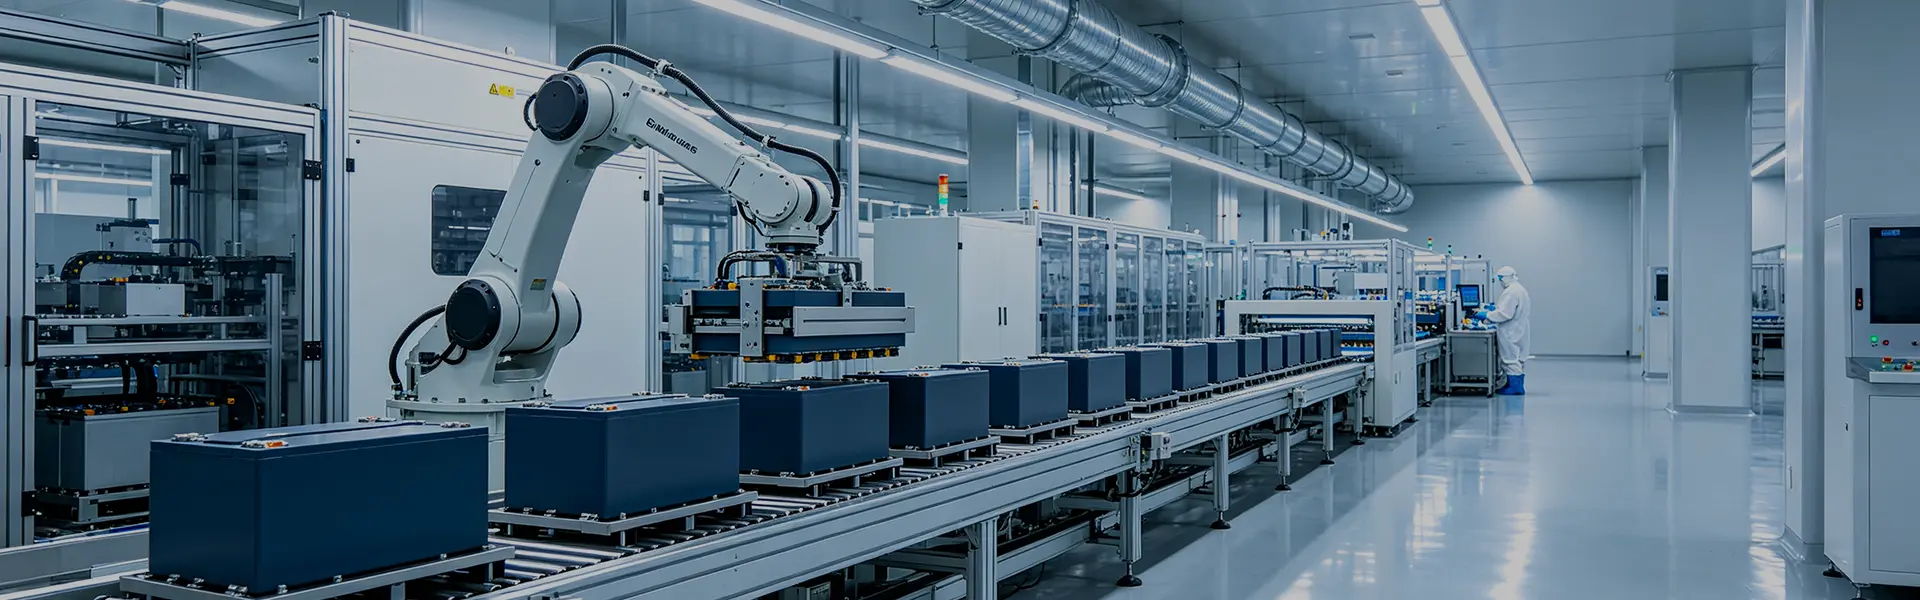
HSS Energy AGV batterienheter under batch elektrisk verifiering
För ett anpassat AGV-batteri måste produktionskontrollen bekräfta både packkonsistens och de gränssnitt som är viktiga för fordonet. Verifiering definieras mot den godkända projektspecifikationen snarare än en enda generisk checklista.
· Batterispänning och elektrisk inspektion
· BMS funktions- och skyddskontroller
· Verifiering av laddning/urladdning enligt den godkända konfigurationen
· Kommunikationskontroll var CAN eller RS485 anges
· Kontroll av kontakt, kabel och stift
· Skärm/statuskontroll där monterad
· Mekanisk besiktning och utseende
· Projektspecifik slutbesiktning före leverans
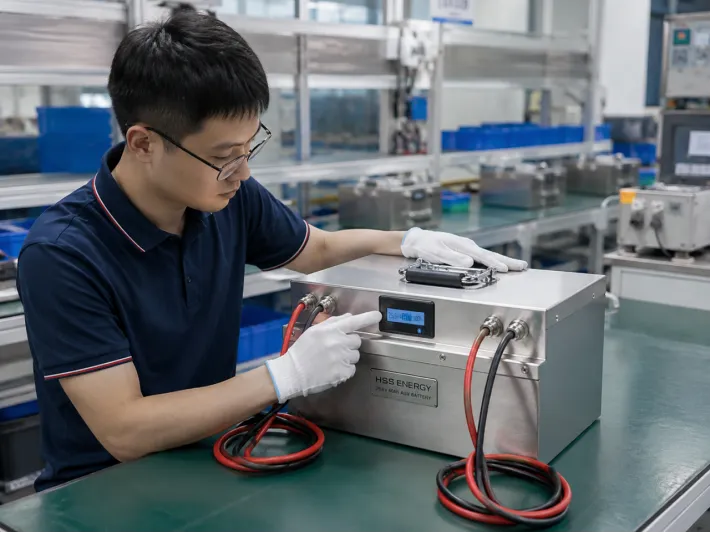
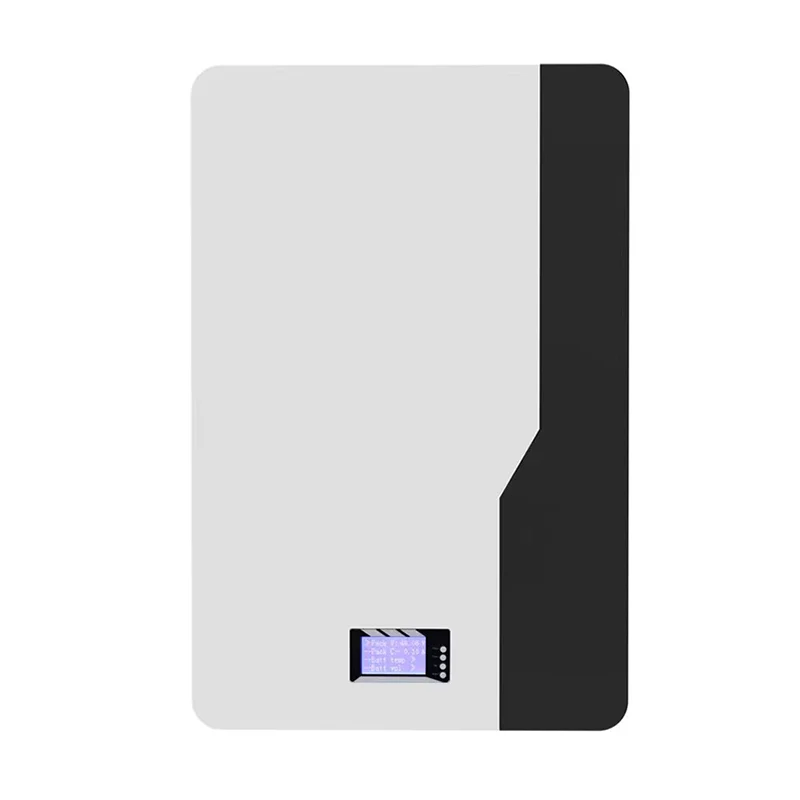
Slutlig funktionsinspektion av en HSS Energy AGV batterienhet
|
Ansökan |
Batteridesignfokus |
|
Lager AGV |
Körtid, ruttcykel, dockning och fordonskommunikation |
|
AMR |
Kompakt integration, SOC-information och frekventa laddningsmöjligheter |
|
Materialhanteringsrobot |
Toppström under acceleration och nyttolaströrelse |
|
Autonom vagn / Tugger |
Lång drifttid och repeterbart laddningsschema |
|
Inspektionsrobot |
Kompakt förpackning och applikationsspecifik körtid |
|
Service / Mobil Robot |
Mekanisk integration, lågspänningsplattform och kommunikationsbehov |
|
Steg |
Etapp |
Produktion |
|
1 |
Fordonsdata |
Spänning, belastning, körtid, batterifack, laddare och kontroller |
|
2 |
Batteriförslag |
Kemi, seriekonfiguration, kapacitet och elektrisk arkitektur |
|
3 |
Gränssnittsbekräftelse |
Kontakt, pinout, CAN/RS485 mappning och laddningsgränssnitt |
|
4 |
Prov |
Prototyppaket byggt till den överenskomna konfigurationen |
|
5 |
Fordonstest |
Körtid, toppbelastningsbeteende, laddning och kommunikation kontrolleras på målutrustningen |
|
6 |
Bekräftelse |
Specifikation och gränssnitt frysta efter validering |
|
7 |
Produktion |
Satsproduktion och projektspecifik besiktning |
|
Fråga |
Om ja / krävs |
Nästa kontroll |
|
Befintlig AGV-spänningsplattform? |
Använd fordonets spänning som utgångspunkt |
Bekräfta laddarens och styrenhetens spänningsområde |
|
Helskiftsdrift utan laddning? |
Storlek för nödvändig användbar körtid |
Kontrollera genomsnittlig belastning och reservera SOC |
|
Finns laddningsstopp? |
Utvärdera docknings- eller möjlighetsladdning |
Bekräfta tillåten laddningsström och kontakt/gränssnittsdesign |
|
Hög acceleration/lyftlast? |
Behandla toppström separat |
Bekräfta toppamplitud och varaktighet |
|
Krävs fordonskommunikation? |
Välj CAN eller RS485 som tillämpligt |
Bekräfta protokoll och signalmappning |
|
Fast batterifack? |
Mekanisk design följer tillgängligt utrymme |
Bekräfta hölje, anslutning och serviceåtkomst |
Certifiering och transportdokumentation är konfigurationsspecifika. Tillgänglig dokumentation bör bekräftas mot den slutliga batterimodellen, destinationsmarknaden och kundkrav. HSS Energy kan tillhandahålla tillämpligt dokumentationspaket för det godkända projektet där det finns tillgängligt.
Eftersom AGV- och robotbatterier är anpassade kring målutrustningen, bör certifieringsomfånget inte antas täcka varje spänning, kapacitet, kapsling eller gränssnittsvariant om inte den exakta konfigurationen ingår i det relevanta certifikatet eller rapporten.
· AGV/AMR/robottyp och applikation
· Nominell systemspänning och tillåtet spänningsområde
· Genomsnittlig driftström eller effekt
· Toppström och topplängd
· Obligatorisk körtid mellan laddningarna
· Dagliga drifttimmar/skiftmönster
· Dimensioner av batterifack och monteringsbegränsningar
· Befintlig batteriinformation, om du byter ut ett befintligt paket
· Laddningsmetod och laddarespecifikation
· CAN/RS485-krav och protokolldokumentation
· Krav på anslutning, pinout och kabel
· Driftstemperatur och installationsmiljö
· Målmarknad, certifieringskrav och uppskattad kvantitet
25,6V 60Ah / 1,536kWh-konfigurationen som visas på denna sida är en HSS-referenskonfiguration baserad på de medföljande projektdata. Det är inte en universell AGV-batterispecifikation. Kontinuerlig ström, toppström, kapsling, vikt, kontakt, pinout, kommunikationskartläggning och slutlig laddarprofil förblir projektbekräftade.
Slutligt batterispänningsområde, kapacitet, strömgränser, BMS-inställningar, kommunikationsprotokoll, mekanisk struktur, kontaktsystem, laddningsparametrar och dokumentation är föremål för det godkända projektdatabladet, tekniska avtalet, provbekräftelsen, PI eller kontrakt. Om webbplatsinformationen skiljer sig från ett godkänt projektdokument ska det godkända projektdokumentet ha företräde.
Skicka fordonets spänning, lastdata, nödvändig körtid, toppström, batteriutrymmesdimensioner, laddningsmetod och kommunikationskrav. HSS Energy kan använda dessa ingångar för att definiera batteriarkitekturen och de gränssnitt som behöver valideras på målutrustningen.