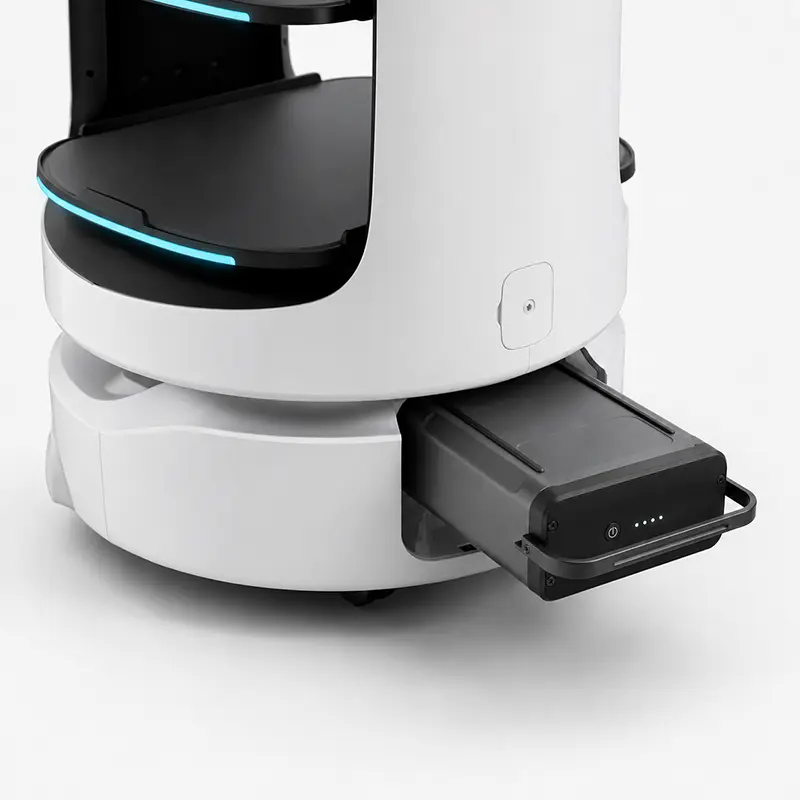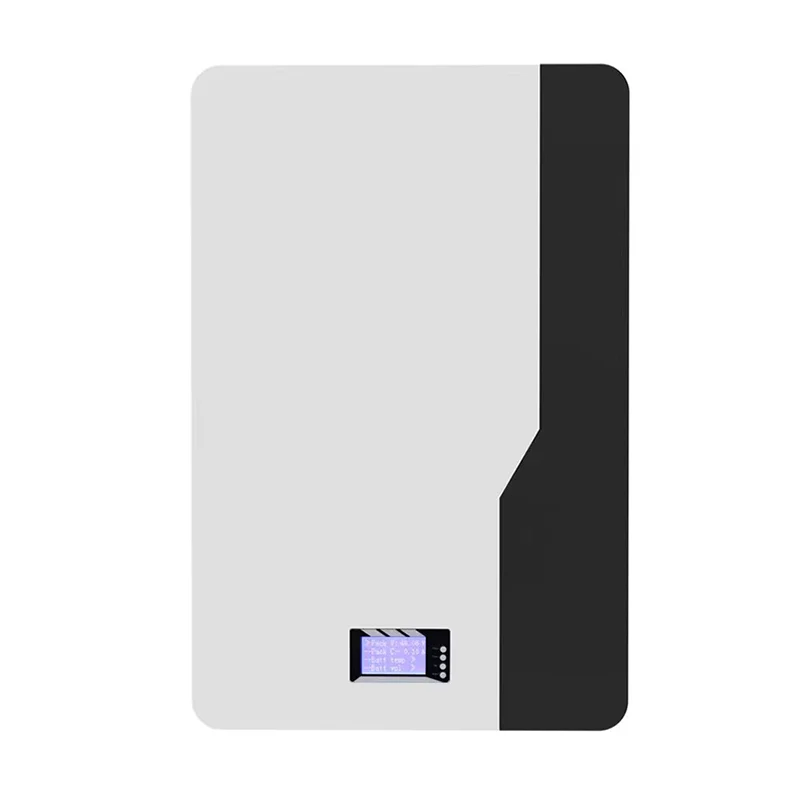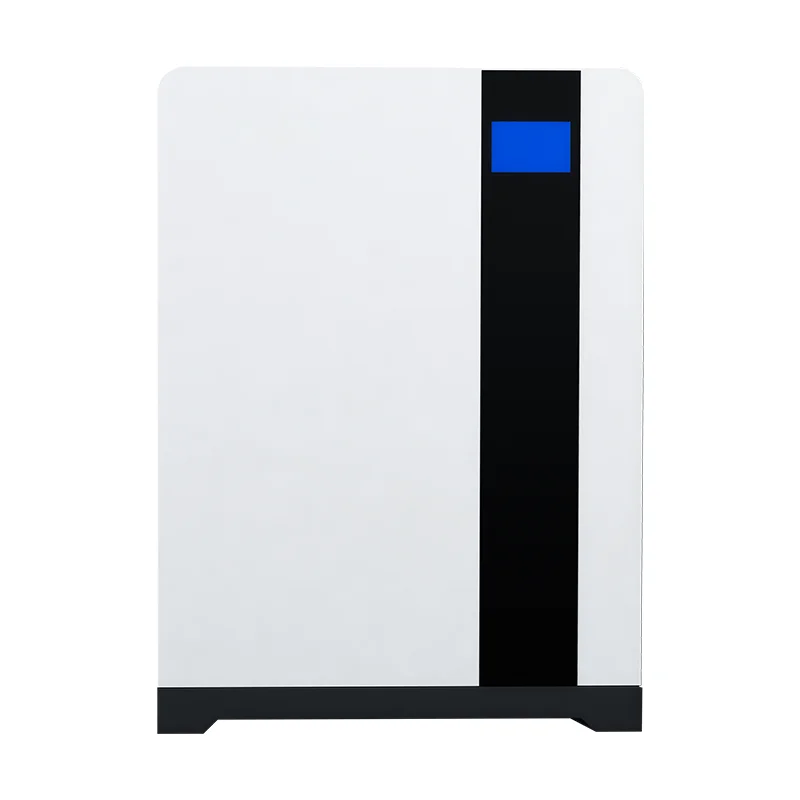
Ett robotbatteri måste klara mer än körtid. Den behöver också passa maskinen, hantera motor- och ställdonbelastningar, arbeta med laddningsstrategin och utbyta batteridata med roboten när kommunikation krävs.
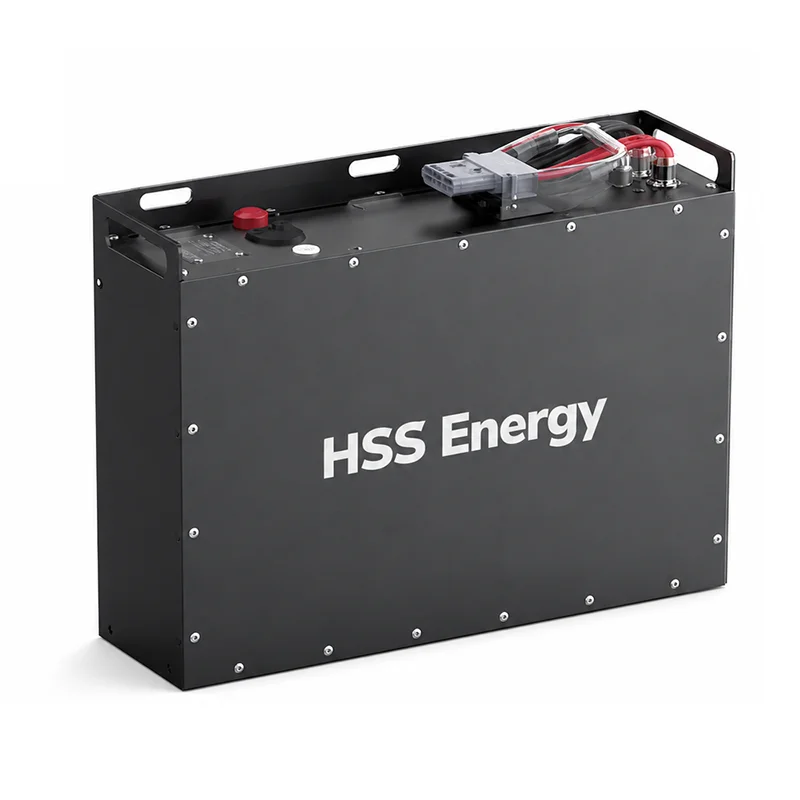
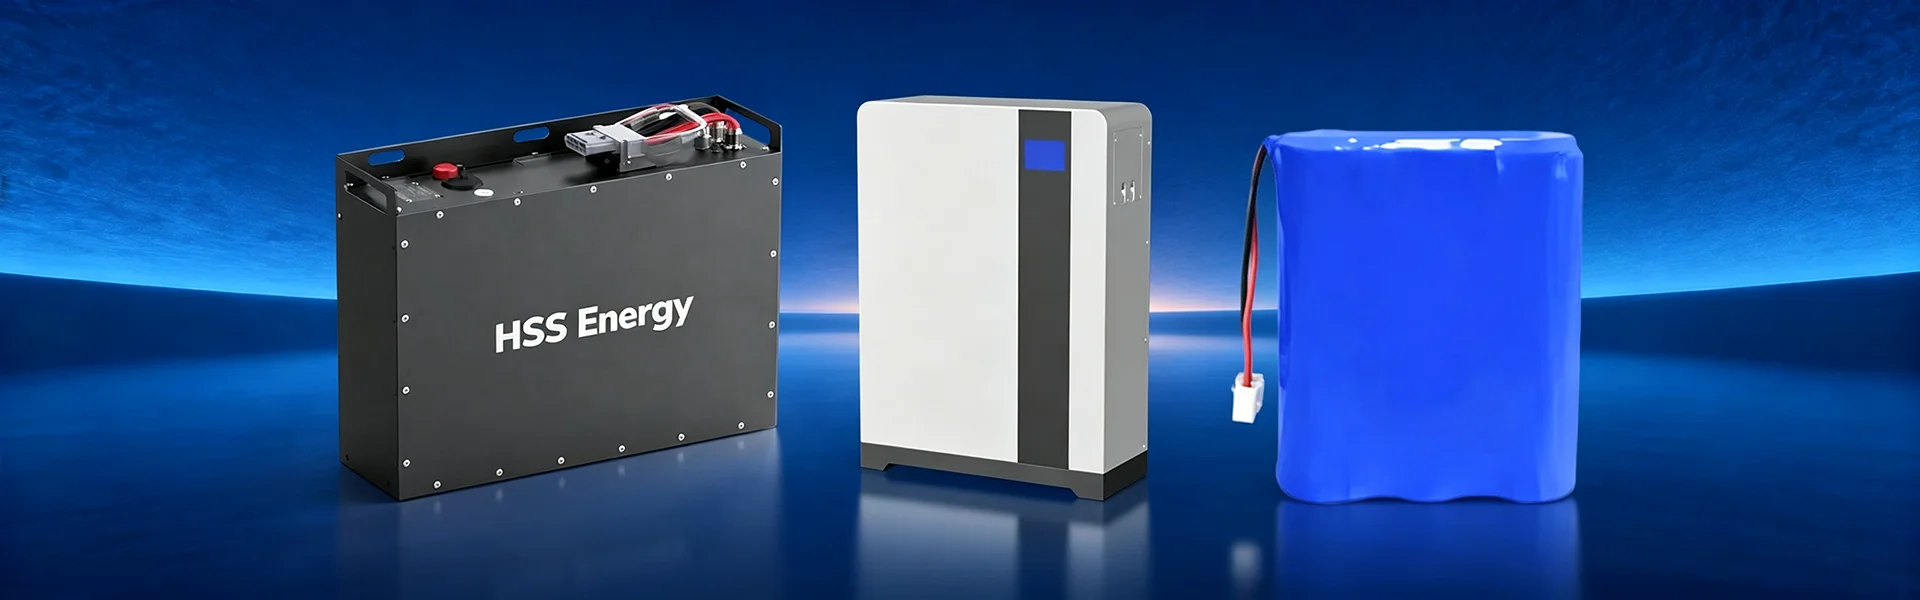
HSS Energy levererar robotbatterier för leveransrobotar, AGV, AMR och andra autonoma eller mobila robotplattformar. Vanliga spänningsplattformar täcker 24V till 48V, med typiska kapaciteter från 20Ah till 100Ah. Denna kategori använder huvudsakligen LiFePO4-kemi, med den slutliga kapaciteten, strömkapaciteten, BMS, kommunikation och mekanisk layout konfigurerad runt roboten. Vår serie Robotbatterier innehåller produkter som t.ex48V 60Ah AMR-batteri, 24V 100Ah LiFePO4-batteri, och så vidare.
|
Skicka dina robotspecifikationer för en granskning av batterikonfigurationen Robottyp • Spänning • Drifttid • Ström • Batteriutrymme • Laddning • Kommunikation • Kvantitet |
En leveransrobot som färdas kontinuerligt, en AGV som flyttar laster mellan arbetsstationer och en AMR som arbetar dynamiskt runt människor och utrustning kan kräva olika batterikonfigurationer även vid samma nominella spänning.
· krävd drifttid
· normal och toppström
· motor- eller ställdonbelastning
· laddningsfrekvens och tillgängligt laddningsfönster
· dimensioner för batteriutrymme och viktbegränsning
· krav på kommunikation och övervakning
|
Körtid och toppström är separata beslut Ett batteri kan ha tillräckligt med Ah för den nödvändiga växlingen men ändå vara olämplig om BMS- eller cellkonfigurationen inte kan stödja acceleration eller andra kortvariga belastningstoppar. |
HSS Energy-robotbatteriprojekt täcker vanligtvis 24V till 48V, med kapaciteter vanligtvis från 20Ah till 100Ah. LiFePO4 är huvudkemin för denna kategori, särskilt där upprepad cykling, förutsägbar drift och daglig användning är prioriterade.
Spänningsplattformen ska följa robotstyrningen och drivsystemet. Kapacitet bör då väljas kring drifttid, laddningsmöjligheter och tillgängligt utrymme. Ett större batteri är inte automatiskt bättre eftersom mer Ah också betyder mer storlek, vikt och laddningstid.
|
Robotplattform |
Batteriprioriteringar |
|
Leveransrobotar |
Drifttid, kompakt integration, fordonsvikt och frekventa stopp-och-kör-rörelser. |
|
AGVs |
Arbetscykel, lastvikt, ruttlängd, laddningsfönster och kommunikation med fordonets styrsystem. |
|
AMRs |
Dynamisk belastningsprofil, körtid, toppström, batteriövervakning och automatisk laddningsstrategi. |
Beroende på godkänd konfiguration kan CAN, RS485 och Bluetooth stödjas för batteridata, övervakning eller integration med robotstyrenheten. Det exakta kommunikationsprotokollet bör bekräftas för det specifika projektet snarare än att antas från enbart gränssnittsnamnet.
En matchande laddare kan också konfigureras. För robotar som arbetar under hela dagen, bör batterikapacitet och laddarens effekt ses över tillsammans så att tillgängliga laddningsfönster matchar driftschemat.
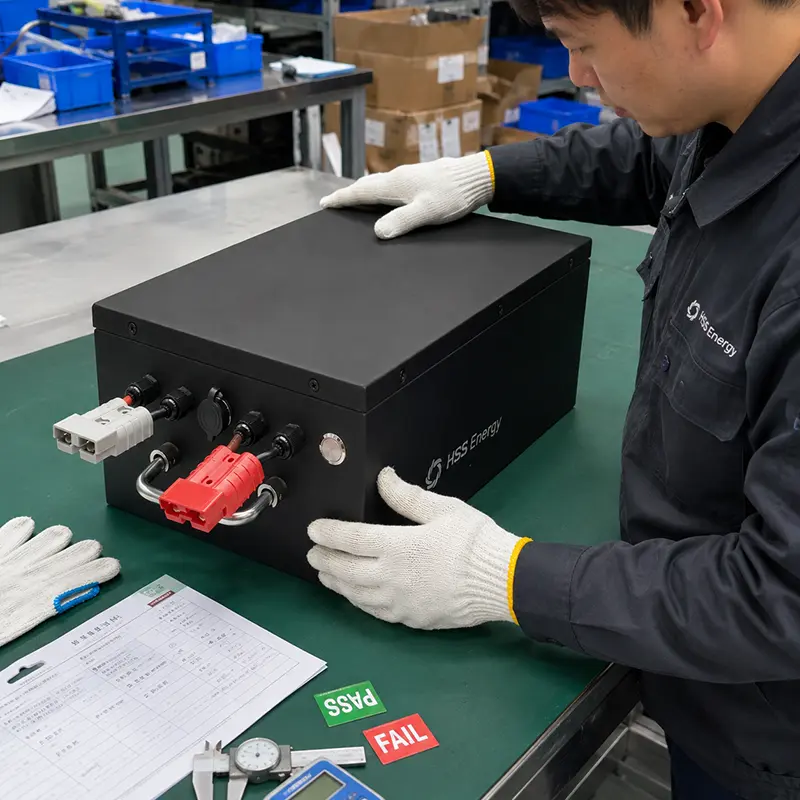
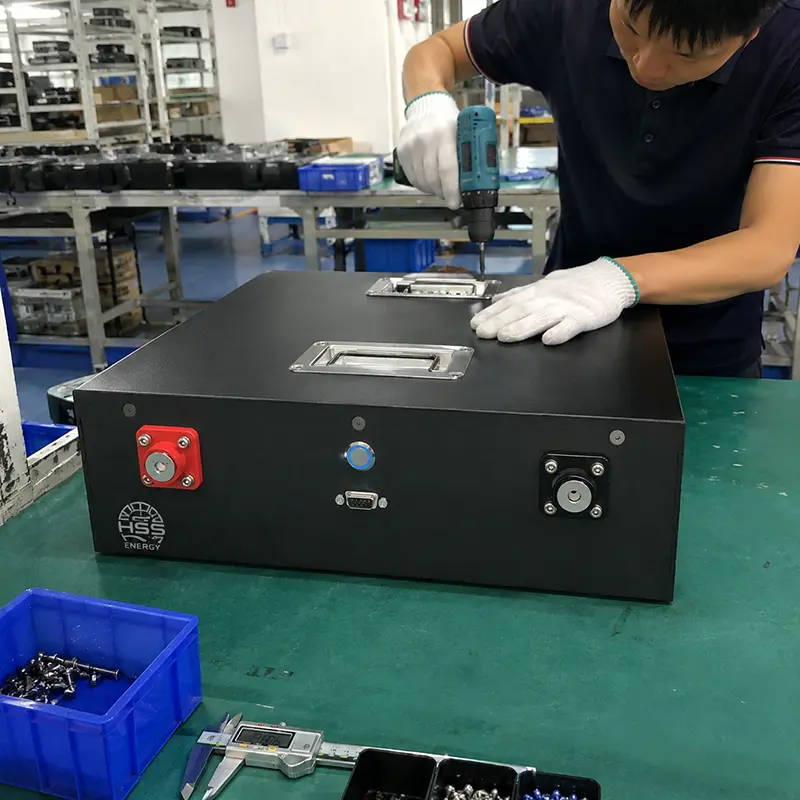
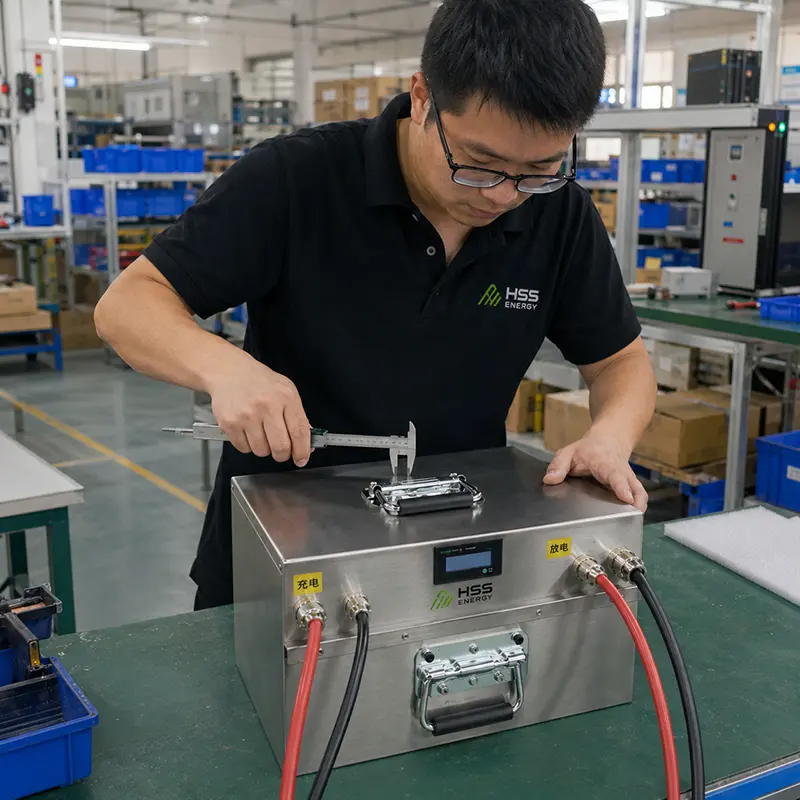
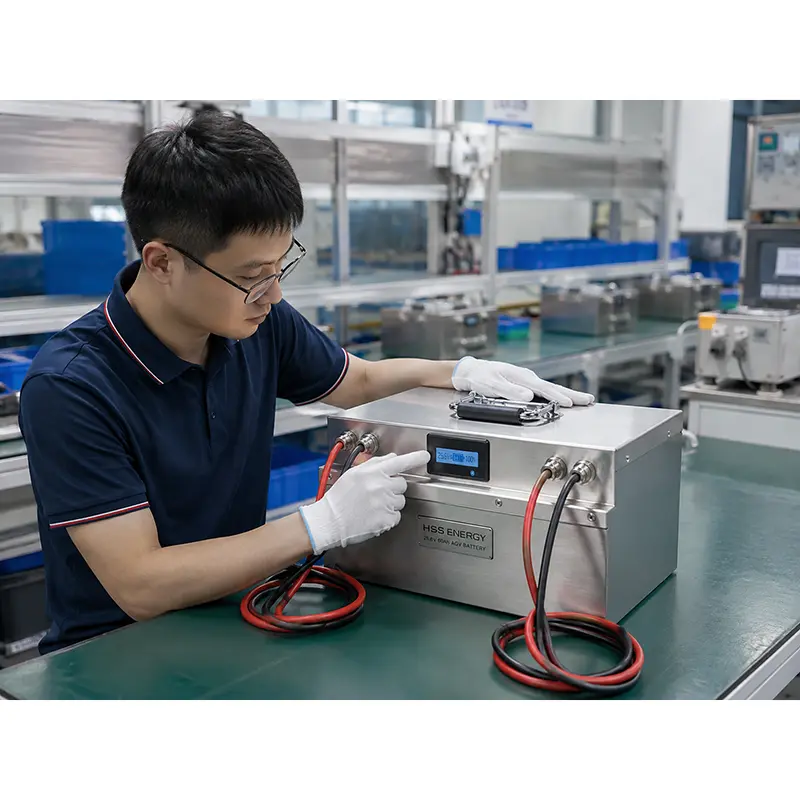
Robotbatterier behöver ofta passa ett fast chassi eller batterifack. Anslutningar är därför anpassade till den faktiska roboten eller maskinen snarare än standardiserade över kategorin. För OEM-projekt kan HSS Energy granska kapslingens dimensioner, kabelriktning, kontaktposition, serviceåtkomst och monteringskrav tillsammans med den elektriska specifikationen.
· 25.2V 25.6Ah Delivery Robot Battery
· 25,6V 60Ah AGV-batteri
· 25,6V 100Ah AGV-batteri
· 48V 30Ah AMR-batteri
· 48V 60Ah AMR-batteri
Dessa är utvalda exempel snarare än hela produktsortimentet. Andra 24V-48V / 20Ah-100Ah-konfigurationer kan utvecklas enligt körtid, strömbehov, batteriutrymme, kommunikation och laddningskrav.
För nya robotplattformar och ersättningsprojekt kan HSS Energy granska spänning, kapacitet, strömkapacitet, LiFePO4-cellkonfiguration, BMS, CAN/RS485/Bluetooth, laddare, kontakt, kapsling, dimensioner, kablar, märkning och andra projektspecifika krav.
|
Typiskt utvecklingsarbetsflöde Krav -> Batteriförslag -> Prototyp -> Robottest -> Bekräftelse -> Bulkproduktion |
Att testa provet i den riktiga roboten är användbart för att bekräfta körtid, nuvarande beteende, kommunikation, laddning och fysisk passform innan produktionsspecifikationen slutförs.
Skicka robottyp och applikation, erforderlig spänning, nödvändig drifttid, normal- och toppström, motorinformation, batteriutrymmesdimensioner, laddningsmetod, CAN/RS485/Bluetooth-krav, kontaktkrav och förväntad orderkvantitet.
|
Snabbaste sättet att börja Om tillgängligt, skicka ett elschema för roboten, befintlig batterispecifikation eller batterifacketritning med förfrågan. |
Vilka spännings- och kapacitetsintervall är vanliga?
HSS Energy-robotbatteriprojekt täcker vanligtvis 24V till 48V och cirka 20Ah till 100Ah.
Vilken kemi används?
Denna kategori använder huvudsakligen LiFePO4.
Can the battery communicate with the robot?
Ja. CAN, RS485 och Bluetooth är valfria beroende på projekt. Det exakta protokollet måste bekräftas med robotstyrenheten.
Kan du tillhandahålla en laddare?
Ja. En matchande laddare kan konfigureras för det godkända batterisystemet.
Kan batterihöljet och kontakten anpassas?
Ja. Mekaniska dimensioner, kapsling, kontaktdon och kabellayout kan ses runt själva roboten.